
automazione-it.com
13
'26
Written on Modified on
Melexis lancia un modulo polpastrello tattile che introduce il vero rilevamento della forza 3D
Combinando la tecnologia magnetica Tactaxis con una completa integrazione meccatronica, il modulo MLX90901 aiuta gli sviluppatori di robot umanoidi a semplificare la prototipazione hardware, migliorare la destrezza nella presa e accelerare l'intelligenza artificiale fisica.
www.melexis.com
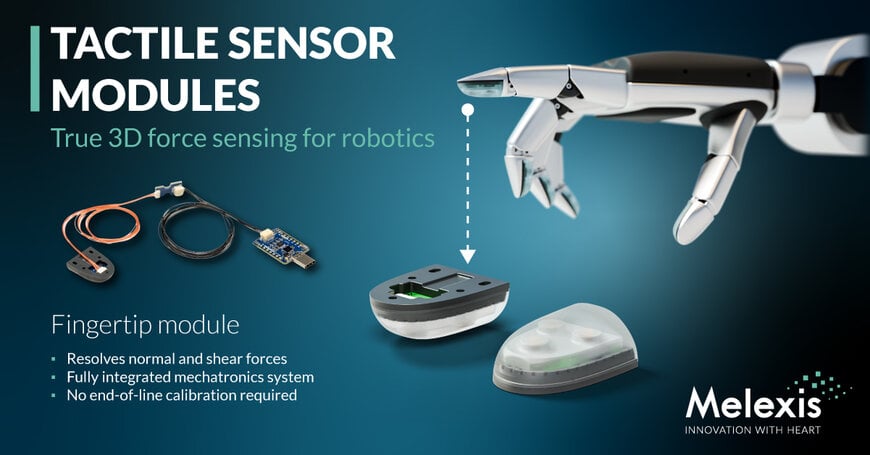
I progressi nell'apprendimento automatico consentono ai sistemi autonomi di pianificare compiti complessi, ma l'esecuzione fisica rimane limitata da un feedback sensoriale ridotto nel punto di contatto. Le pinze industriali standard sono solitamente prive di sensori tattili o si basano su misurazioni di forza monoassiali, che rilevano la pressione perpendicolare a una superficie ma non riescono a registrare lo slittamento laterale. Sebbene i sensori tattili multiassiali esistano nei laboratori accademici, spesso dipendono da formulazioni personalizzate di elastomeri, cablaggi complessi e calibrazioni manuali che ne impediscono la produzione su larga scala.
Per manipolare oggetti irregolari o fragili senza farli cadere o schiacciarli, i circuiti di controllo robotico richiedono dati in tempo reale sia sull'entità che sulla direzione delle forze di contatto. La scomposizione delle forze lungo tre assi ortogonali consente al controller di una mano robotica di rilevare l'inizio dello slittamento e di regolare dinamicamente la forza di presa.
Principio di funzionamento e integrazione meccatronica
L'MLX90901 scompone le forze di contatto tridimensionali combinando la tecnologia di rilevamento magnetico Tactaxis di Melexis con un assemblaggio meccanico ed elettronico completo. In un sensore tattile magnetico, i carichi meccanici esterni deformano uno strato di elastomero cedevole al cui interno è incorporato un magnete permanente. Un sensore magnetico a effetto Hall multiassiale posto sotto l'elastomero misura le conseguenti variazioni del vettore di flusso magnetico e le traduce in componenti di forza normale e di taglio.
Poiché le prestazioni di un sensore tattile magnetico dipendono fortemente dalle proprietà meccaniche dell'elastomero e dal preciso allineamento del magnete, l'integrazione di chip sensore nudi comporta un notevole onere ingegneristico. Melexis risolve questo problema integrando il chip del sensore, il magnete permanente, l'elastomero cedevole, l'alloggiamento strutturale e l'elettronica di condizionamento del segnale in un fattore di forma standardizzato a polpastrello. Questa architettura unificata elimina la necessità per i produttori di mani robotiche di approvvigionarsi e calibrare separatamente i sottosistemi meccanici e magnetici.
Prestazioni misurabili e specifiche di sistema
L'MLX90901 è progettato per rilevare sottili variazioni di forza durante la manipolazione delicata, resistendo al contempo ai carichi standard. I parametri chiave delle prestazioni includono:
- Intervallo di misurazione della forza normale di 15 N
- Intervallo di misurazione della forza di taglio di 4 N su due assi ortogonali
- Precisione di misurazione a fondo scala del 10%
- Risoluzione tipica della forza di 200 mN
- Comunicazione digitale tramite interfaccia I2C per il collegamento diretto ai controller integrati nella mano
Secondo Julien Ghaye, Product Line Manager di Melexis, progettare il modulo meccatronico completo anziché fornire un singolo elemento di rilevamento consente all'azienda di gestire le variabili materiali, meccaniche ed elettroniche interdipendenti necessarie per la produzione in serie.
Flusso di lavoro di sviluppo e supporto alla prototipazione
Per supportare l'integrazione di sistema, Melexis fornisce il kit di valutazione DVK90901 insieme al modulo polpastrello. I produttori di mani robotiche e gli OEM (Original Equipment Manufacturer) possono utilizzare il kit per caratterizzare la risposta della forza su tre assi del sensore, valutare le prestazioni rispetto a specifici requisiti di manipolazione e raccogliere set di dati di contatto per l'addestramento di algoritmi di controllo ad anello chiuso.
Il lancio segue quattro anni di sviluppo da quando Melexis ha dimostrato per la prima volta il principio biomimetico Tactaxis utilizzando pixel tattili discreti, o taxel. I successivi test presso i clienti hanno guidato la transizione dai singoli componenti del sensore a un modulo polpastrello standardizzato e pronto per la produzione, adatto alle piattaforme di robotica umanoide.
Contesto aggiuntivo
Questa sezione illustra le specifiche tecniche e il benchmarking competitivo non inclusi nell'annuncio originale del prodotto.
Lo sviluppo di moduli tattili integrati a tre assi riflette un più ampio cambiamento nella robotica verso l'intelligenza artificiale fisica, in cui i dati sensomotori vengono utilizzati per addestrare modelli di base (foundation models) per la manipolazione. Storicamente, il rilevamento tattile commerciale è stato diviso tra array capacitivi, pellicole piezoresistive e sensori ottico-tattili come le telecamere in stile GelSight. Sebbene i sensori tattili ottici offrano un'elevata risoluzione spaziale tracciando la deformazione di uno strato di gel interno con una telecamera miniaturizzata, richiedono un volume interno considerevole, un maggiore consumo energetico e un'elaborazione delle immagini computazionalmente intensiva.
I sensori tattili magnetici come l'MLX90901 offrono un'architettura alternativa caratterizzata da un ingombro fisico compatto, un basso assorbimento energetico e un'uscita digitale a bassa latenza su bus seriali standard come I2C. Restituendo direttamente vettori di forza a tre assi anziché frame di immagini grezzi, i moduli magnetici riducono il carico computazionale sui controller locali dei giunti. Tuttavia, le architetture di rilevamento magnetico devono gestire le interferenze magnetiche esterne, un fattore solitamente affrontato tramite geometrie di rilevamento differenziale o schermatura magnetica localizzata all'interno del package del sensore.
A cura di Evgeny Churilov, Induportals Media - Adattato dall'IA.
www.melexis.com
Flusso di lavoro di sviluppo e supporto alla prototipazione
Per supportare l'integrazione di sistema, Melexis fornisce il kit di valutazione DVK90901 insieme al modulo polpastrello. I produttori di mani robotiche e gli OEM (Original Equipment Manufacturer) possono utilizzare il kit per caratterizzare la risposta della forza su tre assi del sensore, valutare le prestazioni rispetto a specifici requisiti di manipolazione e raccogliere set di dati di contatto per l'addestramento di algoritmi di controllo ad anello chiuso.
Il lancio segue quattro anni di sviluppo da quando Melexis ha dimostrato per la prima volta il principio biomimetico Tactaxis utilizzando pixel tattili discreti, o taxel. I successivi test presso i clienti hanno guidato la transizione dai singoli componenti del sensore a un modulo polpastrello standardizzato e pronto per la produzione, adatto alle piattaforme di robotica umanoide.
Contesto aggiuntivo
Questa sezione illustra le specifiche tecniche e il benchmarking competitivo non inclusi nell'annuncio originale del prodotto.
Lo sviluppo di moduli tattili integrati a tre assi riflette un più ampio cambiamento nella robotica verso l'intelligenza artificiale fisica, in cui i dati sensomotori vengono utilizzati per addestrare modelli di base (foundation models) per la manipolazione. Storicamente, il rilevamento tattile commerciale è stato diviso tra array capacitivi, pellicole piezoresistive e sensori ottico-tattili come le telecamere in stile GelSight. Sebbene i sensori tattili ottici offrano un'elevata risoluzione spaziale tracciando la deformazione di uno strato di gel interno con una telecamera miniaturizzata, richiedono un volume interno considerevole, un maggiore consumo energetico e un'elaborazione delle immagini computazionalmente intensiva.
I sensori tattili magnetici come l'MLX90901 offrono un'architettura alternativa caratterizzata da un ingombro fisico compatto, un basso assorbimento energetico e un'uscita digitale a bassa latenza su bus seriali standard come I2C. Restituendo direttamente vettori di forza a tre assi anziché frame di immagini grezzi, i moduli magnetici riducono il carico computazionale sui controller locali dei giunti. Tuttavia, le architetture di rilevamento magnetico devono gestire le interferenze magnetiche esterne, un fattore solitamente affrontato tramite geometrie di rilevamento differenziale o schermatura magnetica localizzata all'interno del package del sensore.
A cura di Evgeny Churilov, Induportals Media - Adattato dall'IA.
www.melexis.com
