automazione-it.com
28
'26
Written on Modified on
Il controller di movimento ottimizza cinematica e odometria nella robotica mobile
Oriental Motor introduce un'unità dedicata al calcolo del movimento progettata per semplificare l'integrazione degli azionamenti e il feedback di posizione nei veicoli a guida automatizzata industriali.
www.orientalmotor.com
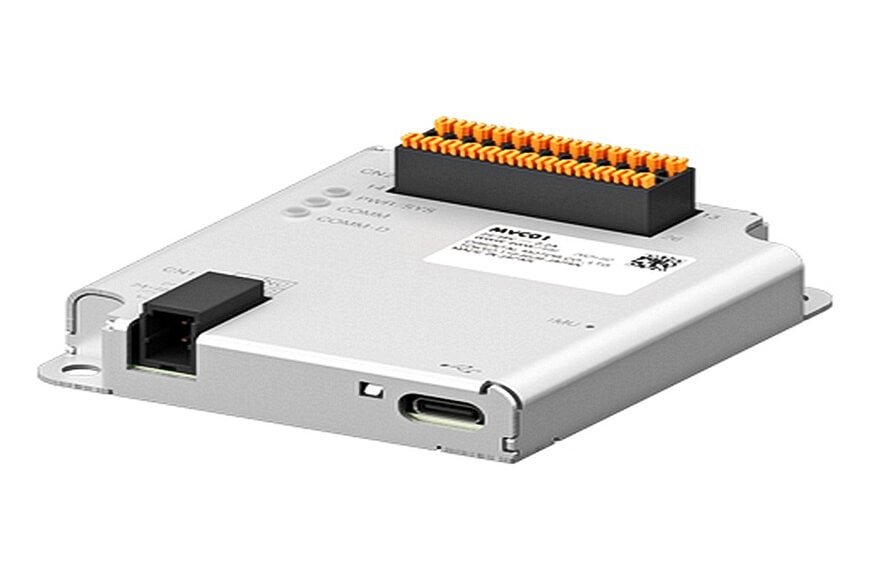
La logistica industriale e l'automazione della produzione si affidano sempre più a veicoli a guida automatizzata e robot mobili autonomi che richiedono architetture di movimento ottimizzate. Il controller per robot mobili MVC01 risponde a questa esigenza eseguendo la cinematica di guida del veicolo su hardware dedicato, riducendo il carico computazionale sui sistemi informatici industriali di livello superiore.
Cinematica di guida integrata e architettura software
Lo sviluppo tradizionale di piattaforme autonome richiede che i processori host eseguano algoritmi di azionamento di basso livello, calcoli di traiettoria e conversioni di coordinate all'interno di framework software come Robot Operating System (ROS). Il controller semplifica questa architettura ricevendo comandi di velocità target di alto livello direttamente dall'host principale e calcolando internamente le velocità delle ruote multiasse. Il trasferimento di queste routine di calcolo sull'hardware integrato riduce il numero di nodi software attivi, semplifica il traffico sul bus di comunicazione e accelera i cicli di messa in servizio per gli sviluppatori di piattaforme.
La configurazione del sistema, la telemetria operativa in tempo reale e la regolazione dei parametri sono gestite tramite un software di configurazione dedicato. Questa utility consente ai team di ingegneria di impostare i parametri del motore, calibrare le dimensioni meccaniche e valutare i dati diagnostici durante l'assemblaggio e la manutenzione ordinaria sul campo.
Fusione dei sensori e integrazione dell'azionamento
Una localizzazione accurata in ambienti di magazzino non strutturati richiede una stima della posizione (dead reckoning) affidabile. L'unità integra un'unità di misura inerziale (IMU) interna direttamente nell'anello di controllo del movimento. Fondendo i dati di velocità angolare del giroscopio di bordo con il feedback degli impulsi dell'encoder dagli attuatori delle ruote, l'hardware genera un'odometria giroscopica filtrata. Questo calcolo interno rileva lo slittamento delle ruote durante l'accelerazione o su superfici a bassa aderenza e fornisce dati di posizionamento relativo di maggiore precisione ai sistemi di navigazione.
Il controller si interfaccia direttamente con i motori e i driver brushless CC della serie BLV Tipo R. Questa combinazione di azionamento dedicata offre un'elevata densità di potenza in un ingombro compatto e leggero, consentendo l'integrazione in telai autonomi a basso profilo in cui lo spazio interno e la capacità di carico utile sono fortemente limitati.
Contesto aggiuntivo
Questa sezione descrive in dettaglio le specifiche tecniche e il benchmarking competitivo non inclusi nell'annuncio originale del prodotto.
I controller di movimento dedicati per robot mobili operano tra i computer di navigazione di alto livello (come i PC industriali che eseguono ROS/ROS 2) e gli azionamenti motore di livello inferiore. Nelle architetture standard per basi mobili, la cinematica differenziale o omnidirezionale viene generalmente elaborata all'interno di un PC industriale per uso generale tramite pacchetti software open source oppure tramite coordinatori di movimento multiasse dedicati di produttori quali Roboteq o Elmo Motion Control.
- Elaborazione della cinematica: I driver per motori industriali generici richiedono software esterni per calcolare la velocità delle ruote a partire da vettori lineari e angolari. Unità dedicate come il modello MVC01 e i controller a doppio canale Roboteq integrano questi algoritmi di guida differenziale a livello di firmware, eliminando la latenza dei cicli esterni ROS per la conversione da velocità a regime delle ruote.
- Calcolo dell'odometria: I sistemi di azionamento mobile di base calcolano l'odometria delle ruote unicamente tramite encoder incrementali del motore, che accumulano errori illimitati durante lo slittamento delle ruote. L'integrazione della fusione IMU a livello hardware direttamente sul controller di movimento fornisce una compensazione dello slittamento in tempo reale senza richiedere hardware di interfaccia IMU separato o nodi di filtro di Kalman esteso (EKF) a livello host per l'elaborazione dei sensori grezzi.
- Topologia di sistema: A differenza dei servodrive multiasse centralizzati che gestiscono la commutazione di potenza e le traiettorie di alto livello direttamente su un'unica scheda ad alta tensione, questa architettura modulare abbina un'unità logica di movimento a bassa tensione con driver CC brushless distribuiti. Tale separazione riduce la concentrazione termica all'interno dei compatti telai dei veicoli a guida automatizzata, mantenendo al contempo una comunicazione CAN o seriale sincronizzata lungo l'intera catena cinematica.
Richiedi maggiori informazioni…