
automazione-it.com
15
'26
Written on Modified on
Il lancio del robot collaborativo offre maggiore sicurezza e flessibilità nell'area di lavoro
YASKAWA ha lanciato il robot collaborativo MOTOMAN-HC12, caratterizzato da una capacità di carico utile di 12 kg e uno sbraccio di 1410 mm per migliorare la sicurezza sul posto di lavoro e la flessibilità di integrazione.
www.yaskawa.eu.com
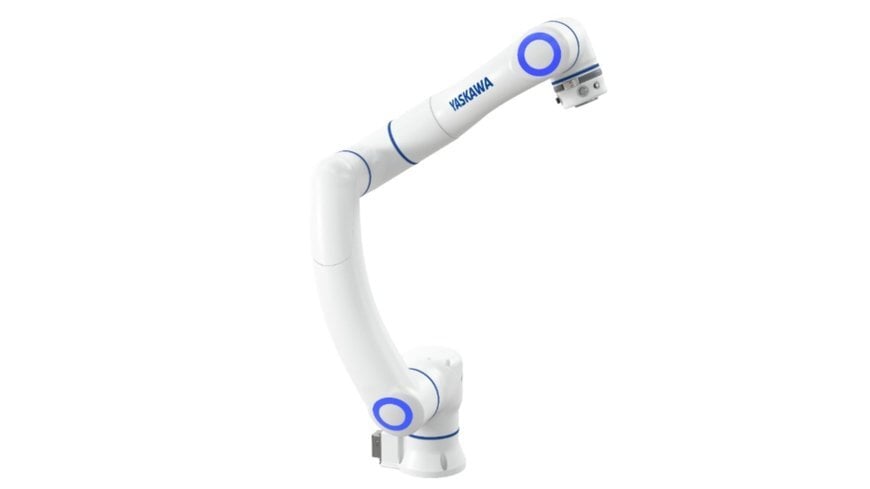
Il robot collaborativo MOTOMAN-HC12 offre una portata utile di 12 kg abbinata a un raggio d'azione di 1410 mm, succedendo al precedente modello MOTOMAN-HC10DTP. Progettato per far fronte alla carenza di manodopera nel settore manifatturiero e semplificare l'automazione, il sistema unisce sistemi di sicurezza e maggiore produttività a costi di produzione ridotti.
Architettura meccanica e ingombro a terra
Il robot impiega un braccio dal profilo sottile, un peso complessivo del manipolatore ridotto e una base d'appoggio rimpicciolita. La dimensione di montaggio della base è ridotta a φ170 mm rispetto al profilo di φ275 mm del MOTOMAN-HC10DTP. Questa geometria compatta limita le interferenze fisiche con macchinari e strutture adiacenti, facilitando l'installazione in ambienti di produzione con limiti di spazio e agevolando l'accesso a postazioni di lavoro ristrette.
Rilevamento di coppia integrato e prestazioni di sicurezza
Il braccio incorpora sensori di coppia proprietari di nuova concezione, progettati per incrementare la sensibilità nel rilevamento delle collisioni e la rapidità di risposta del sistema. L'integrazione di questi sensori consente velocità operative maggiori durante i cicli di lavoro collaborativi, riducendo i livelli di forza d'impatto in caso di contatto con gli operatori. Il design meccanico garantisce inoltre una guida manuale fluida e intuitiva per ottimizzare le fasi di autoapprendimento e le normali operazioni quotidiane.
Passaggio interno dei cavi applicativi
Per proteggere il cablaggio e semplificare l'allestimento degli utensili, i cavi di applicazione — inclusa una linea Ethernet Cat6A ad alta velocità — passano di serie completamente all'interno della struttura del braccio. Questo percorso interno elimina i fasci di cavi esterni, prevenendo rischi di impigliamento con i macchinari periferici e fornendo collegamenti elettrici diretti per gli organi di presa all'estremità del polso.
Applicazioni industriali
Il MOTOMAN-HC12 è configurato per processi automatizzati di manipolazione materiali e assemblaggio, inclusi pallettizzazione, avvitatura, saldatura ad arco, ispezione ottica e mansioni industriali generali.
Contesto aggiuntivo
Questa sezione illustra specifiche tecniche e parametri di confronto concorrenziale non presenti nel comunicato stampa originale.
A differenza dei robot collaborativi standard, che stimano le forze di contatto monitorando la corrente del motore — metodo soggetto all'attrito degli ingranaggi e vincolato a velocità ridotte per rispettare i limiti di sicurezza ISO/TS 15066 —, i sensori di coppia dedicati su ciascun giunto misurano le forze di contatto direttamente sul punto di carico, consentendo velocità di traslazione maggiori e arresti da collisione nell'ordine dei millisecondi.
Inoltre, la riduzione dell'ingombro di montaggio a un compatto diametro di φ170 mm agevola l'installazione diretta su robot mobili autonomi (AMR) e su stazioni di asservimento macchine che non possono accogliere le tipiche basi da 200 mm a 275 mm. Il cablaggio interno schermato Cat6A condotto direttamente alla flangia del polso evita inoltre l'uso di guaine esterne, eliminando rischi di aggancio e usura meccanica dei cavi durante la rotazione continua degli assi.
A cura di Romila DSilva, Redattrice di Induportals, con supporto di intelligenza artificiale.
www.yaskawa-global.com
Richiedi maggiori informazioni…
