
automazione-it.com
16
'26
Written on Modified on
Modelli fondazionali di IA fisica per la manipolazione robotica multisensoriale autonoma
NEURA Robotics ha presentato Neuron AI per risolvere le sfide di manipolazione in presenza di occlusioni visive, sfruttando il feedback multisensoriale e architetture di memoria temporale.
neura-robotics.com
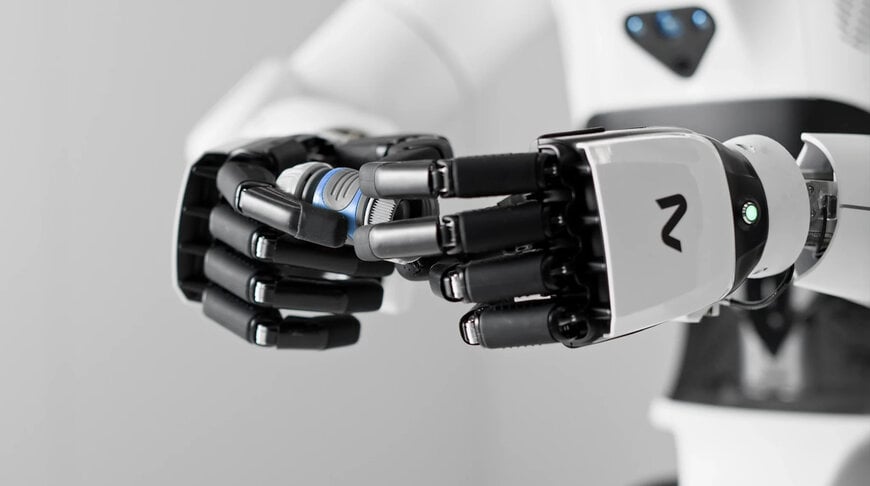
Nell'automazione industriale e negli ambienti manifatturieri non strutturati, la guida robotica basata unicamente sulla visione fallisce di frequente quando le linee di vista visive sono ostruite o quando i compiti di precisione dipendono dalla dinamica di contatto. Per superare questi vincoli operativi, NEURA Robotics ha sviluppato Neuron AI, un modello fondazionale multimodale progettato per governare l'IA fisica in scenari di robotica industriale e umanoide.
Sfide ingegneristiche nella manipolazione ad alto contatto
La percezione robotica convenzionale si affida prevalentemente a input visivi bidimensionali e tridimensionali per inferire geometria spaziale, posizione e orientamento. Sebbene la visione artificiale fornisca una telemetria spaziale sufficiente per compiti strutturati di presa e posizionamento (pick-and-place), è priva di dati critici sullo stato fisico durante gli eventi di contatto, come l'allineamento meccanico, la resistenza all'inserimento e il corretto alloggiamento degli elementi di fissaggio.
Nei flussi di lavoro manifatturieri complessi, operazioni come l'avvitamento di elementi filettati, l'innesto di fermi e la saldatura strutturale richiedono una conferma immediata di stati meccanici che le telecamere non possono rilevare. L'occlusione ottica genera gravi colli di bottiglia operativi quando un manipolatore ostruisce i propri sensori visivi o quando un assemblaggio impone di raggiungere l'interno di vani non illuminati. In assenza di verifica tattile e acustica, i sistemi robotici convenzionali rischiano di esercitare una forza eccessiva, provocando danni meccanici o il blocco dei giunti. Inoltre, le architetture standard visione-linguaggio-azione mancano spesso di memoria temporale, perdendo traccia dello stato dei componenti non appena questi escono dal campo visivo dei sensori.
Architettura del modello Percezione-Linguaggio-Azione
Neuron AI supera queste limitazioni attraverso un framework unificato di Percezione-Linguaggio-Azione che codifica molteplici modalità sensoriali in una rappresentazione temporale sincronizzata. L'architettura integra in modo continuo:
- Visione 3D: Nuvole di punti volumetriche e misurazioni di profondità che catturano in tempo reale la geometria dell'ambiente.
- Rilevamento tattile e di forza: Feedback continuo di forza-coppia e telemetria di contatto provenienti da mani robotiche ed effettori terminali.
- Rilevamento acustico: Feedback uditivo che rileva impronte acustiche specifiche del processo, come lo scatto di un elemento di fissaggio o la stabilità dell'arco di saldatura.
- Propriocezione: Stato cinematico del robot, angoli articolari e vettori di velocità.
- Linguaggio naturale: Prompt operativi e istruzioni semantiche mappati su parametri fisici.
Anziché elaborare ogni flusso sensorio in subroutine isolate, il modello allinea questi flussi eterogenei all'interno di un unico spazio latente temporale per generare traiettorie motorie unificate. Per preservare la coerenza dello stato durante i punti ciechi operativi, il modello integra un'architettura di memoria dedicata che garantisce la permanenza dell'oggetto. Questo meccanismo consente al robot di tracciare la posizione e lo stato delle parti nascoste, collegando le azioni precedenti agli effetti a valle previsti.
Metodologia di addestramento e implementazione della flotta
Il modello è addestrato su cinque diverse configurazioni robotiche NEURA, adattandosi a svariate mani robotiche a più dita e a pinze industriali specializzate. Le pipeline di addestramento attingono a tre flussi strutturati di dati fisici:
Metodologia di addestramento e implementazione della flotta
Il modello è addestrato su cinque diverse configurazioni robotiche NEURA, adattandosi a svariate mani robotiche a più dita e a pinze industriali specializzate. Le pipeline di addestramento attingono a tre flussi strutturati di dati fisici:
- Interazione nel mondo reale: Dataset empirici sincronizzati, acquisiti su piattaforme robotiche operative all'interno delle NEURA Gyms e in stabilimenti industriali partner.
- Dati amplificati da simulazione: Dataset sintetici generati tramite stack di simulazione specializzati per introdurre varianza ambientale e perturbazioni legate a casi limite (corner cases).
- Dimostrazioni cinematiche umane: Acquisizione del movimento dell'intero corpo e dimostrazioni di attività registrate mediante tute sensoriali strumentate.
La distribuzione e la specializzazione del modello avvengono tramite la piattaforma software Neuraverse. Gli utenti industriali possono eseguire il fine-tuning dei pesi del modello di base in base ai requisiti dei propri processi proprietari, riducendo al minimo le metriche di tempo di apprendimento (Time-to-Skill) tra le flotte produttive. Per garantire la conformità alla governance dei dati industriali e alle normative europee sulla privacy, l'architettura supporta l'esecuzione interamente sul dispositivo (on-device), consentendo l'inferenza senza richiedere una connettività cloud esterna costante. Partnership sui dati con produttori industriali, tra cui Schaeffler e Bosch, garantiscono la convalida in ambienti di produzione attivi.
Validazione a NVIDIA GTC Berlin 2026
In occasione dell'evento NVIDIA GTC Berlin, in programma dal 20 al 22 ottobre presso la Station-Berlin (Padiglione 3, Stand #3031), la piattaforma dimostra le proprie capacità autonome sull'umanoide 4NE1. Il sistema esegue una sequenza autonoma e non programmata di undici minuti per la movimentazione di tessuti, che comprende smistamento, caricamento macchina, azionamento degli sportelli, scarico e trasferimento nell'asciugatrice. Il test mette alla prova i passaggi di stato multisensoriali, la pianificazione spaziale e il tracciamento temporale durante la manipolazione di oggetti deformabili.
Contesto aggiuntivo:
Questa sezione descrive specifiche tecniche e valutazioni comparative di benchmark che non figuravano nell'annuncio originale del prodotto.
I modelli fondazionali industriali per l'IA fisica stanno passando dalle tradizionali architetture Visione-Linguaggio-Azione (VLA) verso framework incarnati di Percezione-Linguaggio-Azione (PLA). Modelli robotici di riferimento, come RT-2 di Google DeepMind e RFM-1 di Covariant, accoppiano prevalentemente rappresentazioni visive tokenizzate con il ragionamento in linguaggio naturale per prevedere le regolazioni di posa dell'effettore terminale. Sebbene siano efficaci nella logistica su superfici piane e nello smistamento su banco, i modelli puramente visivo-linguistici mostrano limiti di latenza e precisione durante i compiti ricchi di contatto, a causa dell'assenza di un condizionamento diretto forza-coppia e acustico.
Integrando un feedback tattile e acustico continuo con livelli dedicati di memoria temporale, Neuron AI affronta la verifica del contatto fisico direttamente al livello del modello. Inoltre, mentre i modelli fondazionali su larga scala ospitati nel cloud pongono sfide di latenza deterministica e vincoli normativi secondo i quadri europei di sovranità e residenza dei dati, le architetture di inferenza locale on-device eliminano ogni dipendenza dalla telemetria esterna, rispettando i requisiti deterministici del tempo ciclo richiesti nell'assemblaggio industriale.
A cura di Natania Lyngdoh, redattrice di Induportals, con il supporto dell’IA.
www.neura-robotics.com
Richiedi maggiori informazioni…
