
Utensili di fine braccio robotico con presa basata su IA
Festo combina pinze pneumatiche ed elettriche, tecnica del vuoto, Vision Guided Motion e il software GripperAI per semplificare l'integrazione robotica.
www.festo.com
Nell'automazione robotica, l'utensile di fine braccio (end-of-arm tooling, EOAT) determina se un robot è in grado di manipolare un pezzo in modo affidabile. È l'interfaccia tra robot e pezzo, e selezione, progettazione e messa in servizio di pinze, sistemi del vuoto e visione richiedono spesso più tempo di ingegneria del robot stesso. Festo amplia la propria gamma di presa e vuoto con software e intelligenza artificiale e presenterà il suo approccio a SPS 2026, in programma dal 24 al 26 novembre 2026 a Norimberga, in Germania.
Le soluzioni sono impiegate nella produzione automobilistica, nella produzione elettronica, nel packaging, nella lavorazione alimentare, nell'automazione di laboratorio e nelle macchine utensili.
Dai componenti alle soluzioni integrate di fine braccio
Festo offre pinze pneumatiche ed elettriche e tecnica del vuoto, abbinate a integrazione robotica, software e IA. L'azienda affianca gli utenti dalla selezione e progettazione fino all'integrazione e alla messa in servizio. Interfacce standardizzate, strumenti di ingegneria e moduli software dovrebbero semplificare il collegamento a robot di diversi costruttori e ridurre i tempi di ingegneria e messa in servizio.
Vision Guided Motion
Vision Guided Motion (VGM) unisce l'elaborazione delle immagini a un controllo preciso della traiettoria. Il sistema individua pezzi in posizioni e orientamenti variabili e guida poi il robot per la presa e il trasporto o per processi specifici come l'incollaggio o l'avvitatura. Rilevando la posizione del pezzo tramite telecamera, servono meno attrezzature meccaniche e meno programmazione manuale, con minori regolazioni e maggiore affidabilità di processo.
GripperAI per oggetti sconosciuti
GripperAI è un software basato sull'IA che consente ai robot di riconoscere oggetti sconosciuti o variabili e di determinare automaticamente punti e strategie di presa adeguati. Ciò riduce la programmazione necessaria quando vengono introdotti nuovi prodotti o varianti.
Esempio applicativo nella manipolazione alimentare
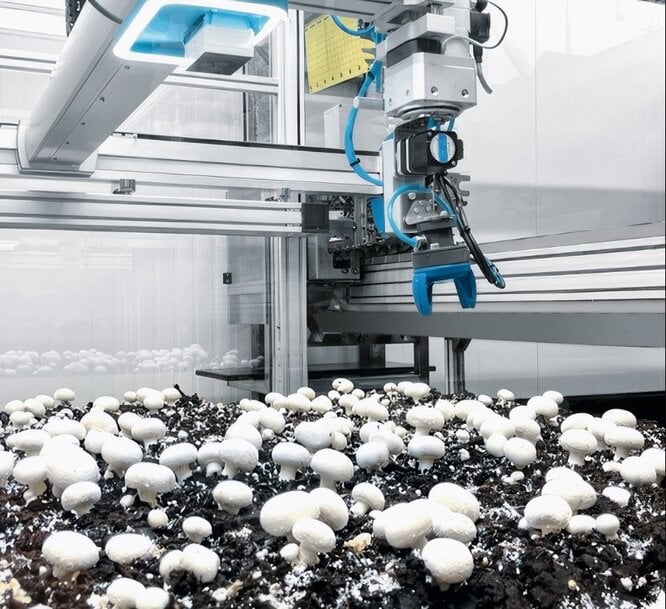
La Mushroom Harvesting Unit mostra come questi elementi lavorano insieme. Combina elaborazione delle immagini assistita dall'IA, un portale ad alta precisione, un asse di polso rotante e la pinza adattiva HPSX per raccogliere senza danneggiarli funghi commestibili sensibili alla pressione. Il sistema valuta ogni fungo e determina il momento ottimale di raccolta.
Altre applicazioni
Nell'elettronica, le soluzioni Festo sono utilizzate per l'assemblaggio e il collaudo di moduli elettronici, anche con componenti di forma irregolare, nella microelettronica, nel fotovoltaico e nella mobilità elettrica. Nelle presse e nella lastratura, i ragni a ventose movimentano pezzi in lamiera con processi stabili e tempi ciclo brevi. Nelle macchine utensili, i cambiautensili consentono cambi rapidi e automatizzati.
Contesto aggiuntivo:
Questa sezione riporta specifiche tecniche e confronti competitivi non inclusi nell'annuncio originale del prodotto.
Le interfacce meccaniche tra robot e utensili sono normalizzate dalla ISO 9409-1, che definisce le dimensioni delle flange dei robot e facilita l'uso di pinze su robot di diversi costruttori. La pianificazione della presa basata sull'IA, che calcola i punti di presa da dati di telecamere o sensori 3D anziché da posizioni apprese, è sempre più utilizzata nel bin picking, nella logistica e nella movimentazione di prodotti misti. Festo non ha pubblicato dati prestazionali su GripperAI, pertanto qui non viene proposto alcun confronto quantitativo con altri software.
A cura di Evgeny Churilov, Induportals Media - Adattato con IA.
Richiedi maggiori informazioni…
